Данный труд представляет собой методические рекомендации и предназначен для практического расчета погрешностей и неопределенностей измерений. Он объединяет классический подход через погрешность результата измерения и современный подход через неопределенность измерения. Первый подход удобен при работе с поверенными средствами измерений, паспортными пределами допускаемой погрешности и классами точности. Второй подход используют при оформлении результатов калибровки, сравнений, испытаний и любых измерений, где нужно явно показать, из каких составляющих получена итоговая оценка качества результата.
В дальнейшем используются единые обозначения:
| Обозначение | Смысл |
|---|---|
| \(X\) | измеряемая физическая величина, истинное значение которой неизвестно |
| \(x_i\) | отдельный результат наблюдения или входная оценка величины |
| \(\bar{x}\) | среднее арифметическое результатов наблюдений |
| \(x\) | результат прямого измерения или текущая входная оценка |
| \(y\) | результат косвенного измерения, вычисленный по модели |
| \(\Delta\) | абсолютная погрешность или ее предел |
| \(\delta\) | относительная погрешность, обычно в процентах |
| \(\gamma\) | приведенная погрешность, обычно в процентах |
| \(X_N\) | нормирующее значение для приведенной погрешности |
| \(s\) | экспериментальное среднее квадратическое отклонение единичного наблюдения |
| \(s_{\bar{x}}\) | экспериментальное СКО среднего арифметического |
| \(u(x_i)\) | стандартная неопределенность входной оценки \(x_i\) |
| \(u_c(y)\) | суммарная стандартная неопределенность результата \(y\) |
| \(U\) | расширенная неопределенность |
| \(k\) | коэффициент охвата |
| \(c_i\) | коэффициент чувствительности результата к входной величине \(x_i\) |
| \(\nu\) | число степеней свободы |
| \(p\) | доверительная вероятность или вероятность охвата |
Если в конкретной методике уже введены другие символы, их можно использовать, но в расчете важно не смешивать обозначения: одна и та же величина должна обозначаться одинаково во всех формулах, таблицах и выводах.
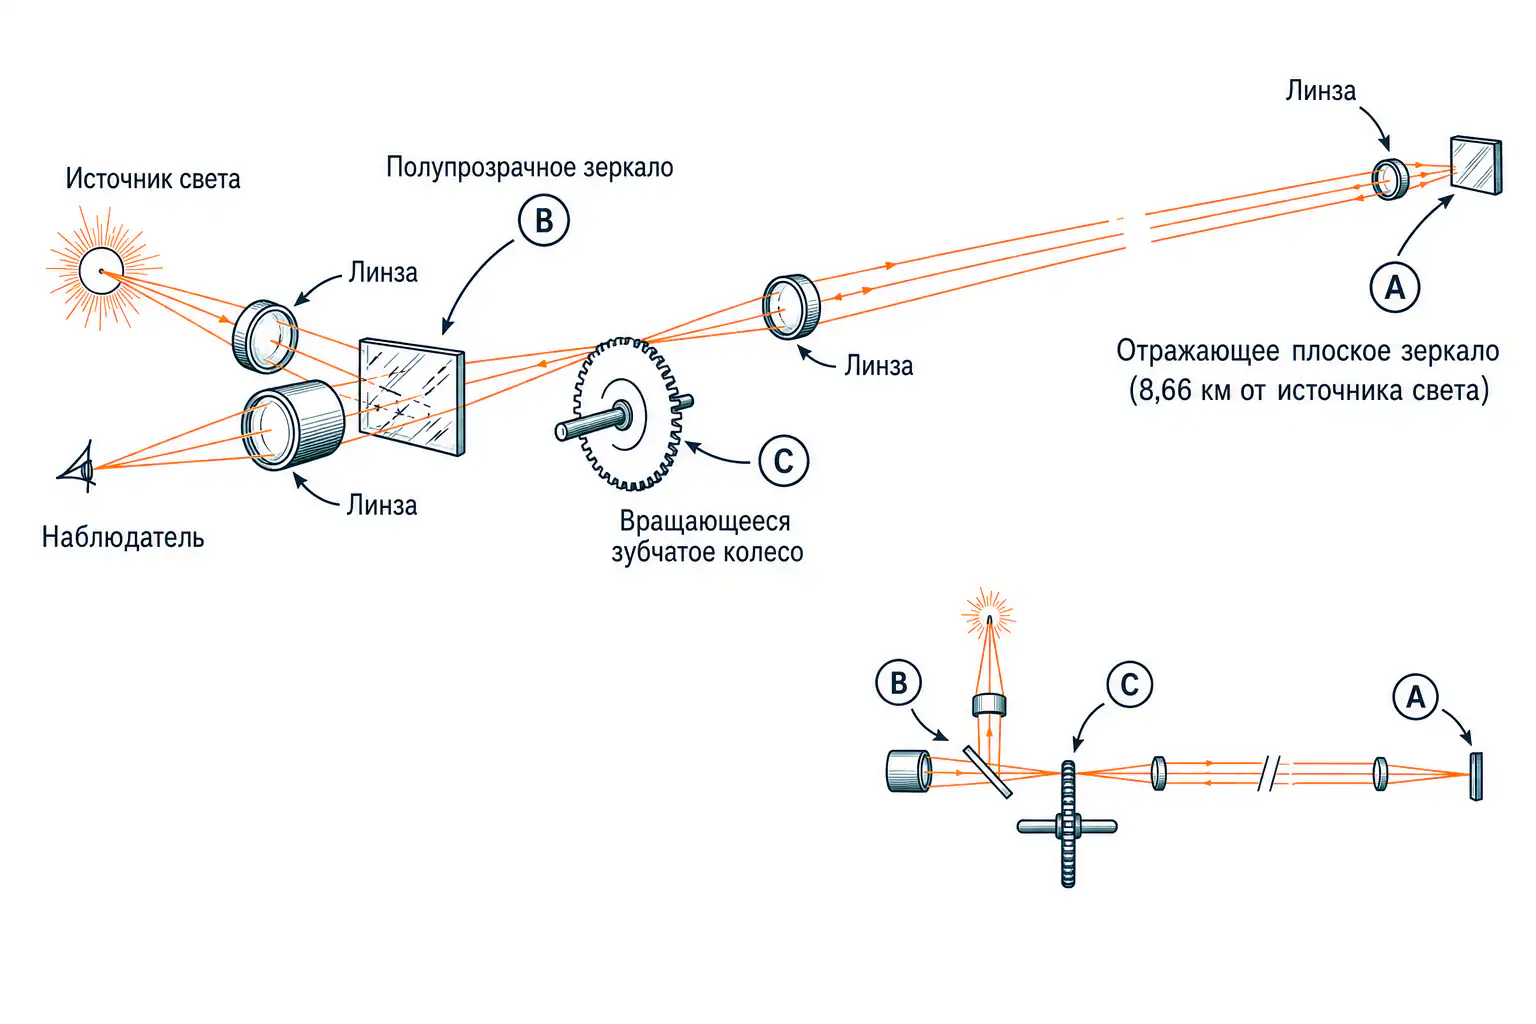
Измерения встречаются в самых разных областях: от контроля размеров деталей и поверки приборов до фундаментальных физических экспериментов. Один из красивых исторических примеров - опыт Физо по определению скорости света. Луч проходил через промежуток между зубьями вращающегося колеса, шел к удаленному зеркалу и возвращался обратно. При определенной скорости вращения колесо успевало повернуться так, что возвращенный луч перекрывался соседним зубцом. Зная расстояние до зеркала, число зубьев и скорость вращения колеса, можно было рассчитать скорость света. Этот пример хорошо показывает общую идею измерения: результат получают не только по показанию прибора, но и через модель, связывающую наблюдаемое явление с искомой величиной.
В качестве упражнения читателю предлагается вывести формулу для опредлеения скорости света в опыте Физо.
Измерение - процесс экспериментального получения одного или нескольких значений величины, которые могут быть обоснованно приписаны измеряемой величине.
Измеряемая величина \(X\) - величина, значение которой требуется определить. Например, длина детали, масса груза, температура среды, электрическое сопротивление.
Результат измерения - значение, полученное после обработки наблюдений и внесения необходимых поправок. В простейшем случае результатом является одно показание прибора \(x\), а при многократных наблюдениях - среднее арифметическое \(\bar{x}\).
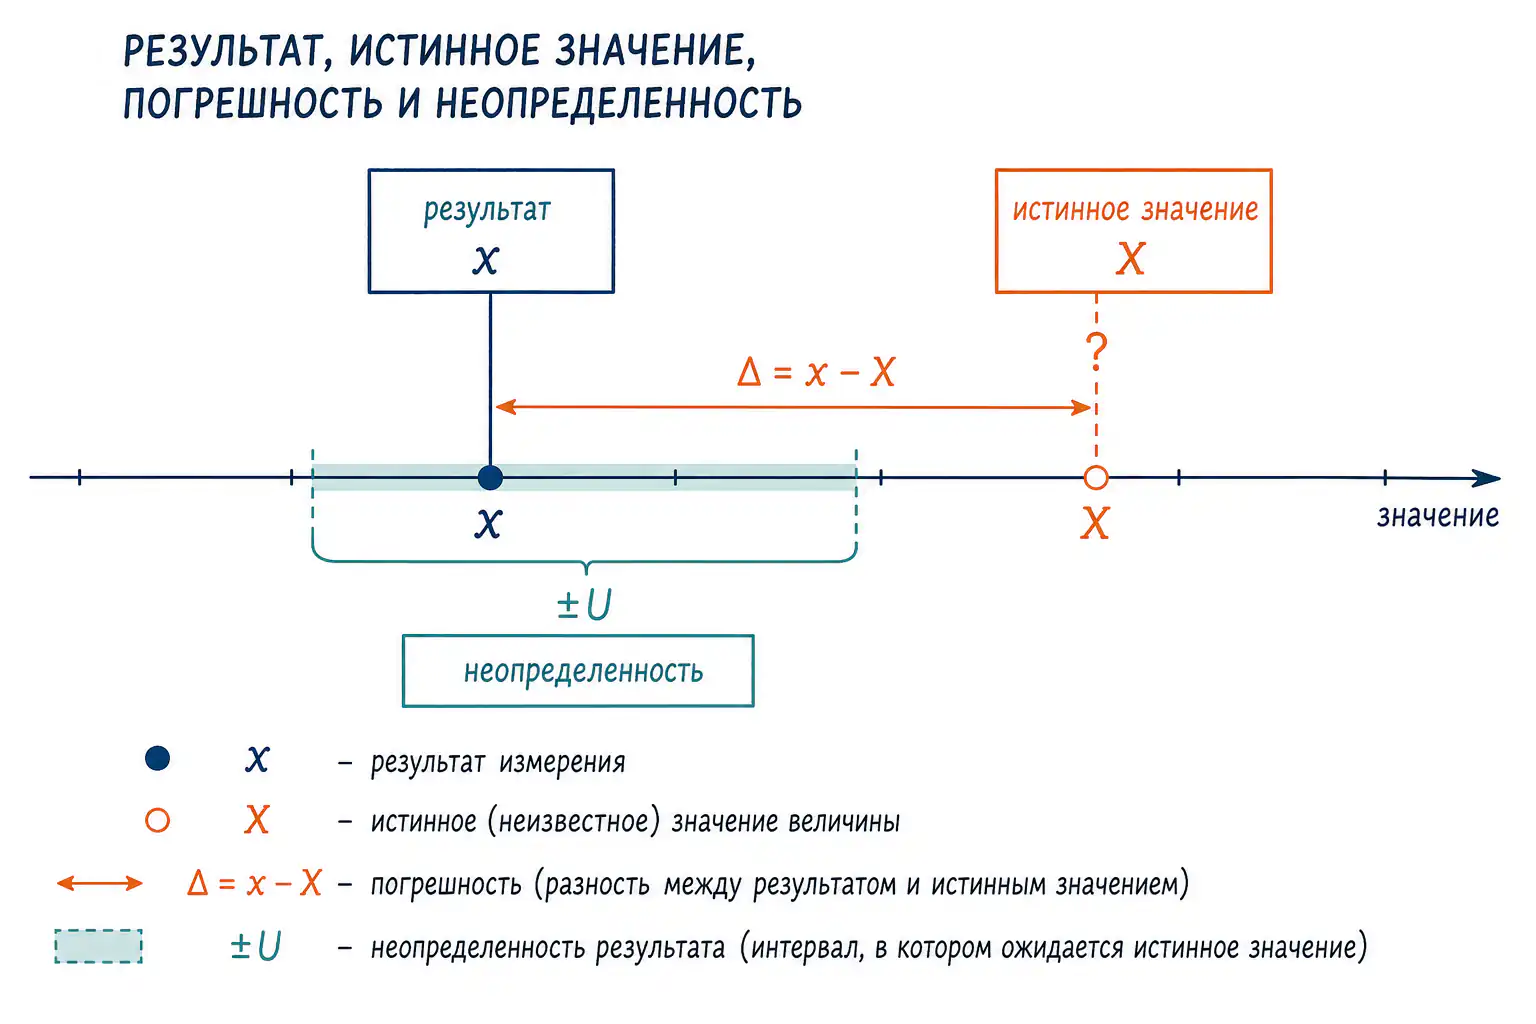
Истинное значение - значение величины, идеально соответствующее определению измеряемой величины. В реальных измерениях оно неизвестно, поэтому вместо него используют оценку результата и характеристику качества этой оценки.
Действительное значение - значение величины, найденное экспериментально и настолько близкое к истинному, что в данной задаче может быть использовано вместо него. Например, значение эталона или результата более точного измерения.
Погрешность измерения - отклонение результата измерения от истинного или действительного значения измеряемой величины. Если за опорное значение принято \(X_0\), то абсолютная погрешность результата \(x\):
\[ \Delta = x - X_0, \]
где \(\Delta\) - абсолютная погрешность, \(x\) - результат измерения, \(X_0\) - истинное или действительное значение, принятое для сравнения.
Поправка - величина, которую алгебраически прибавляют к неисправленному результату измерения для уменьшения систематической погрешности:
\[ x_{\text{испр}} = x + C, \]
где \(x_{\text{испр}}\) - исправленный результат, \(x\) - исходный результат, \(C\) - поправка. Если известна систематическая погрешность \(\Delta_{\text{сист}}\), то обычно \(C = -\Delta_{\text{сист}}\).
Неопределенность измерения - параметр, связанный с результатом измерения и характеризующий рассеяние значений, которые могли бы быть обоснованно приписаны измеряемой величине. В отличие от погрешности, неопределенность не утверждает, насколько результат удален от истинного значения; она показывает, насколько широк интервал разумных значений вокруг результата.
Стандартная неопределенность \(u\) - неопределенность, выраженная как стандартное отклонение.
Суммарная стандартная неопределенность \(u_c(y)\) - стандартная неопределенность результата \(y\), полученного из нескольких входных величин. Она учитывает стандартные неопределенности входных величин и чувствительность результата к каждой из них.
Расширенная неопределенность \(U\) - величина, задающая интервал вокруг результата измерения:
\[ Y = y \pm U. \]
Она рассчитывается через суммарную стандартную неопределенность:
\[ U = k u_c(y), \]
где \(U\) - расширенная неопределенность, \(k\) - коэффициент охвата, \(u_c(y)\) - суммарная стандартная неопределенность. Коэффициент \(k\) часто выбирают равным 2 для интервала с вероятностью охвата около 95 % при нормальном распределении и достаточно надежной оценке \(u_c(y)\).
Абсолютная погрешность выражается в единицах измеряемой величины:
\[ \Delta = x - X_0. \]
Если известен только предел допускаемой абсолютной погрешности средства измерений, результат записывают как:
\[ x \pm \Delta_{\max}, \]
где \(\Delta_{\max}\) - предел допускаемой абсолютной погрешности.
Относительная погрешность показывает, какую долю от измеренного или действительного значения составляет абсолютная погрешность:
\[ \delta = \frac{\Delta}{X_0} \cdot 100 . \]
На практике, если \(X_0\) неизвестно и вместо него используют результат \(x\), применяют оценку:
\[ \delta \approx \frac{\Delta}{x} \cdot 100 . \]
Здесь \(\delta\) - относительная погрешность, \(\Delta\) - абсолютная погрешность, \(X_0\) - опорное значение, \(x\) - результат измерения. Относительную погрешность нельзя бездумно применять около нуля: при малом \(x\) она резко возрастает и теряет практическую устойчивость.
Приведенная погрешность относится не к текущему измеренному значению, а к нормирующему значению \(X_N\):
\[ \gamma = \frac{\Delta}{X_N} \cdot 100 . \]
Здесь \(\gamma\) - приведенная погрешность, \(\Delta\) - абсолютная погрешность, \(X_N\) - нормирующее значение. В качестве \(X_N\) обычно берут верхний предел измерений, больший по модулю предел, диапазон шкалы, номинальное значение или длину шкалы - в зависимости от типа прибора и правил нормирования.
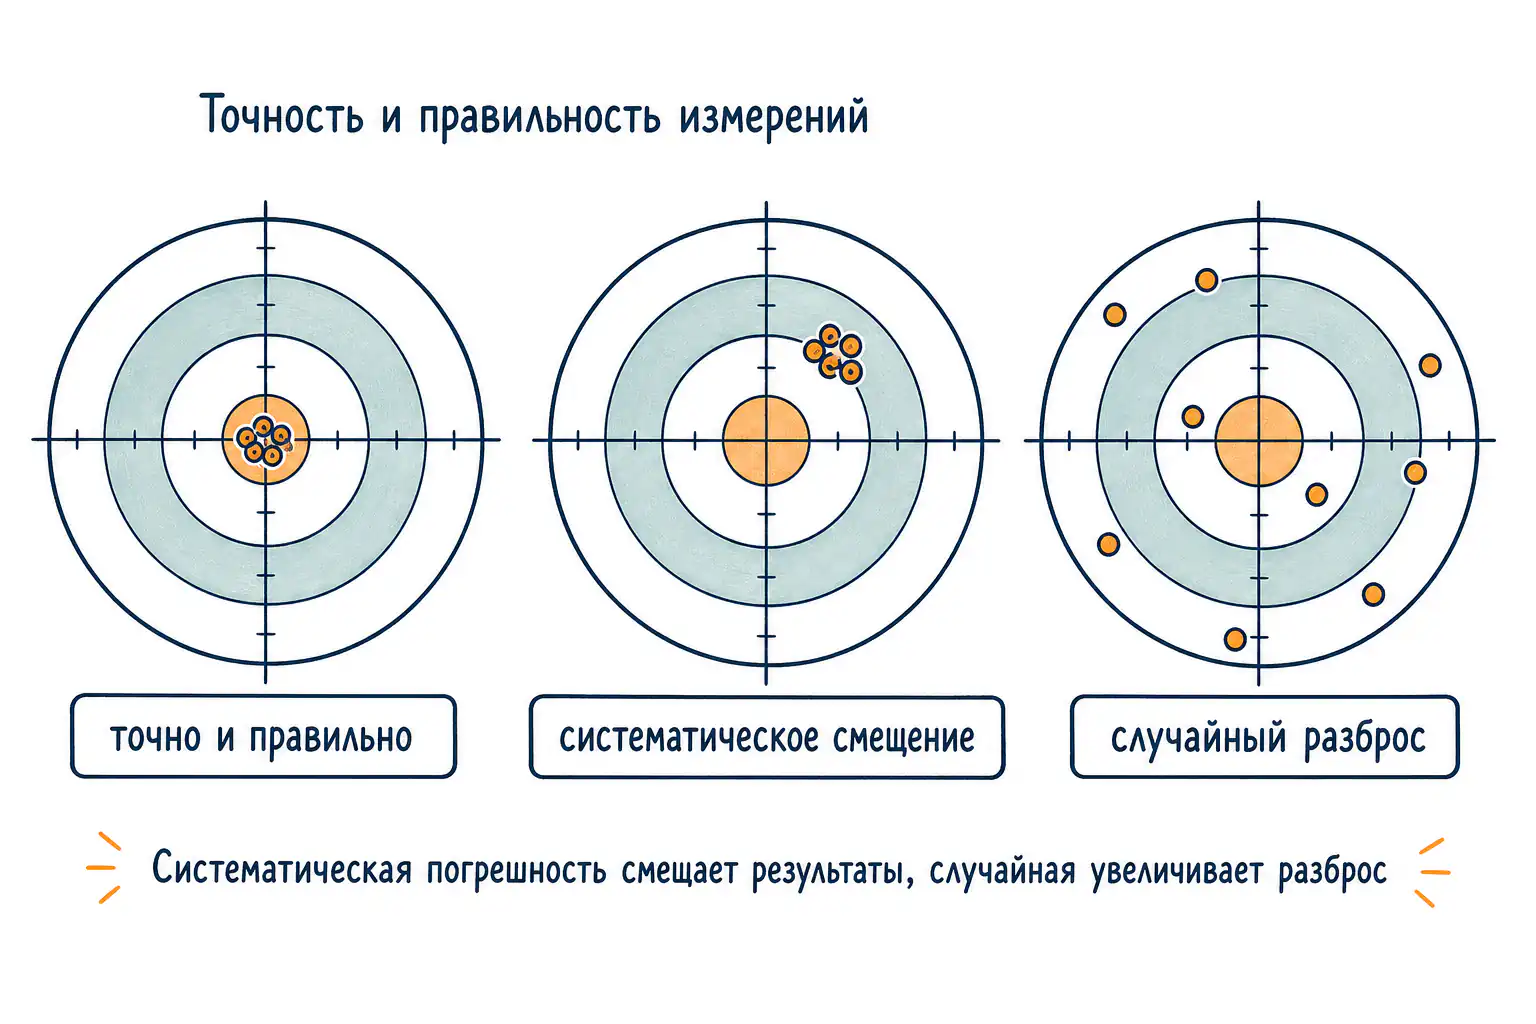
Систематическая погрешность - составляющая погрешности, которая при повторных измерениях остается постоянной или изменяется закономерно. Примеры: смещение нуля, неверная градуировка, постоянное влияние температуры, известное отклонение эталона. Систематические погрешности по возможности исключают поправками, но неопределенность самой поправки остается в бюджете неопределенности.
Неисключенная систематическая погрешность - остаточная систематическая составляющая, которая остается после введения поправок или не корректируется из-за малости, недостатка данных либо особенностей методики. В классическом расчете ее суммируют со случайной составляющей, а в подходе неопределенности обычно включают в бюджет как отдельный источник типа B.
Случайная погрешность - составляющая погрешности, которая изменяется случайным образом при повторных измерениях. Она проявляется как разброс наблюдений. Случайную составляющую уменьшают увеличением числа наблюдений, улучшением условий измерений и статистической обработкой.
Грубая погрешность или промах - ошибка, резко выделяющаяся из ряда наблюдений из-за сбоя, неправильного отсчета, неверной записи, нарушения методики. Промахи не усредняют вместе с нормальными результатами; их выявляют и обосновывают исключение по методике обработки данных.
После исключения промахов абсолютную погрешность результата часто представляют как сумму систематической и случайной составляющих:
\[ \Delta = \Delta_{\text{сист}} + \Delta_{\text{сл}}, \]
где \(\Delta\) - полная абсолютная погрешность, \(\Delta_{\text{сист}}\) - систематическая составляющая, \(\Delta_{\text{сл}}\) - случайная составляющая.
Основная погрешность - погрешность средства измерений при нормальных условиях применения, установленных в документации.
Дополнительная погрешность - изменение погрешности из-за отклонения влияющих величин от нормальных условий. Влияющими величинами могут быть температура, влажность, частота питающей сети, вибрация, внешнее магнитное поле, положение прибора.
Инструментальная погрешность связана со средством измерений: классом точности, разрешением, нестабильностью, гистерезисом, вариацией показаний.
Методическая погрешность возникает из-за несовершенства метода измерений или модели. Например, измерение сопротивления без учета сопротивления проводов.
Погрешность оператора связана с отсчетом, установкой, наведением, считыванием шкалы, выбором режима, ручной фиксацией данных.
Класс точности - обобщенная характеристика средства измерений, задающая требования к его метрологическим характеристикам. По ГОСТ 8.401-80 для каждого класса точности в стандартах или технических условиях устанавливают совокупность нормируемых характеристик, отражающую уровень точности средств измерений данного класса. Средство измерений должно соответствовать этим требованиям как при выпуске, так и при эксплуатации, если оно признано годным по результатам поверки или калибровки.
Класс точности не равен автоматически погрешности конкретного измерения. Он задает пределы допускаемой основной погрешности прибора в установленных условиях, а результат измерения может дополнительно зависеть от диапазона, влияющих величин, метода, разрешения, повторяемости и поправок.
Пределы допускаемой основной погрешности могут задаваться в абсолютной, приведенной или относительной форме.
Абсолютная форма:
\[ \Delta = \pm a \]
или
\[ \Delta = \pm (a + b x), \]
где \(\Delta\) - предел допускаемой абсолютной основной погрешности, \(a\) и \(b\) - положительные числа, не зависящие от текущего значения \(x\), \(x\) - измеряемое значение или отсчет по шкале.
Приведенная форма:
\[ \gamma = \frac{\Delta}{X_N} \cdot 100 = \pm p, \]
откуда абсолютный предел погрешности:
\[ \Delta_{\max} = \frac{p}{100} X_N. \]
Здесь \(\gamma\) - предел допускаемой приведенной погрешности, \(X_N\) - нормирующее значение, \(p\) - число, которым обозначается класс точности в процентах при такой форме нормирования.
Относительная форма с постоянным пределом:
\[ \delta = \frac{\Delta}{x} \cdot 100 = \pm q, \]
откуда:
\[ \Delta_{\max} = \frac{q}{100} |x|. \]
Здесь \(\delta\) - предел допускаемой относительной погрешности, \(q\) - числовое значение предела в процентах, \(x\) - измеренное значение. Такая форма удобна, если границы относительной погрешности можно считать практически постоянными.
Относительная форма с двумя числами часто используется, когда абсолютная погрешность имеет постоянную и пропорциональную составляющие:
\[ \delta = \pm \left[c + d\left(\frac{X_k}{|x|} - 1\right)\right], \]
где \(\delta\) - предел допускаемой относительной погрешности в процентах, \(c\) и \(d\) - положительные числа, указываемые в обозначении класса через косую черту, \(X_k\) - больший по модулю предел измерений, \(x\) - измеренное значение. При таком обозначении класс точности записывают, например, как \(0{,}02/0{,}01\).
ГОСТ 8.401-80 предусматривает несколько групп обозначений:
| Форма нормирования | Как обычно задается класс точности | Как использовать в расчете |
|---|---|---|
| Абсолютная погрешность | Буквы латинского алфавита или римские цифры | Нужно смотреть документацию: класс сам по себе не дает универсальной формулы без таблицы или паспорта |
| Приведенная погрешность | Число, равное пределу приведенной погрешности в процентах | \(\Delta_{\max} = \frac{\gamma}{100} X_N\) |
| Относительная погрешность с постоянным пределом | Число, равное пределу относительной погрешности в процентах | \(\Delta_{\max} = \frac{\delta}{100}\lvert x\rvert\) |
| Относительная погрешность вида \(c/d\) | Два числа через косую черту | \(\delta = \pm \left[c + d\left(\frac{X_k}{\lvert x\rvert} - 1\right)\right]\) |
| Нестабильность как определяющая характеристика | По аналогии с буквенными или числовыми классами | Используют норму нестабильности за заданный интервал времени |
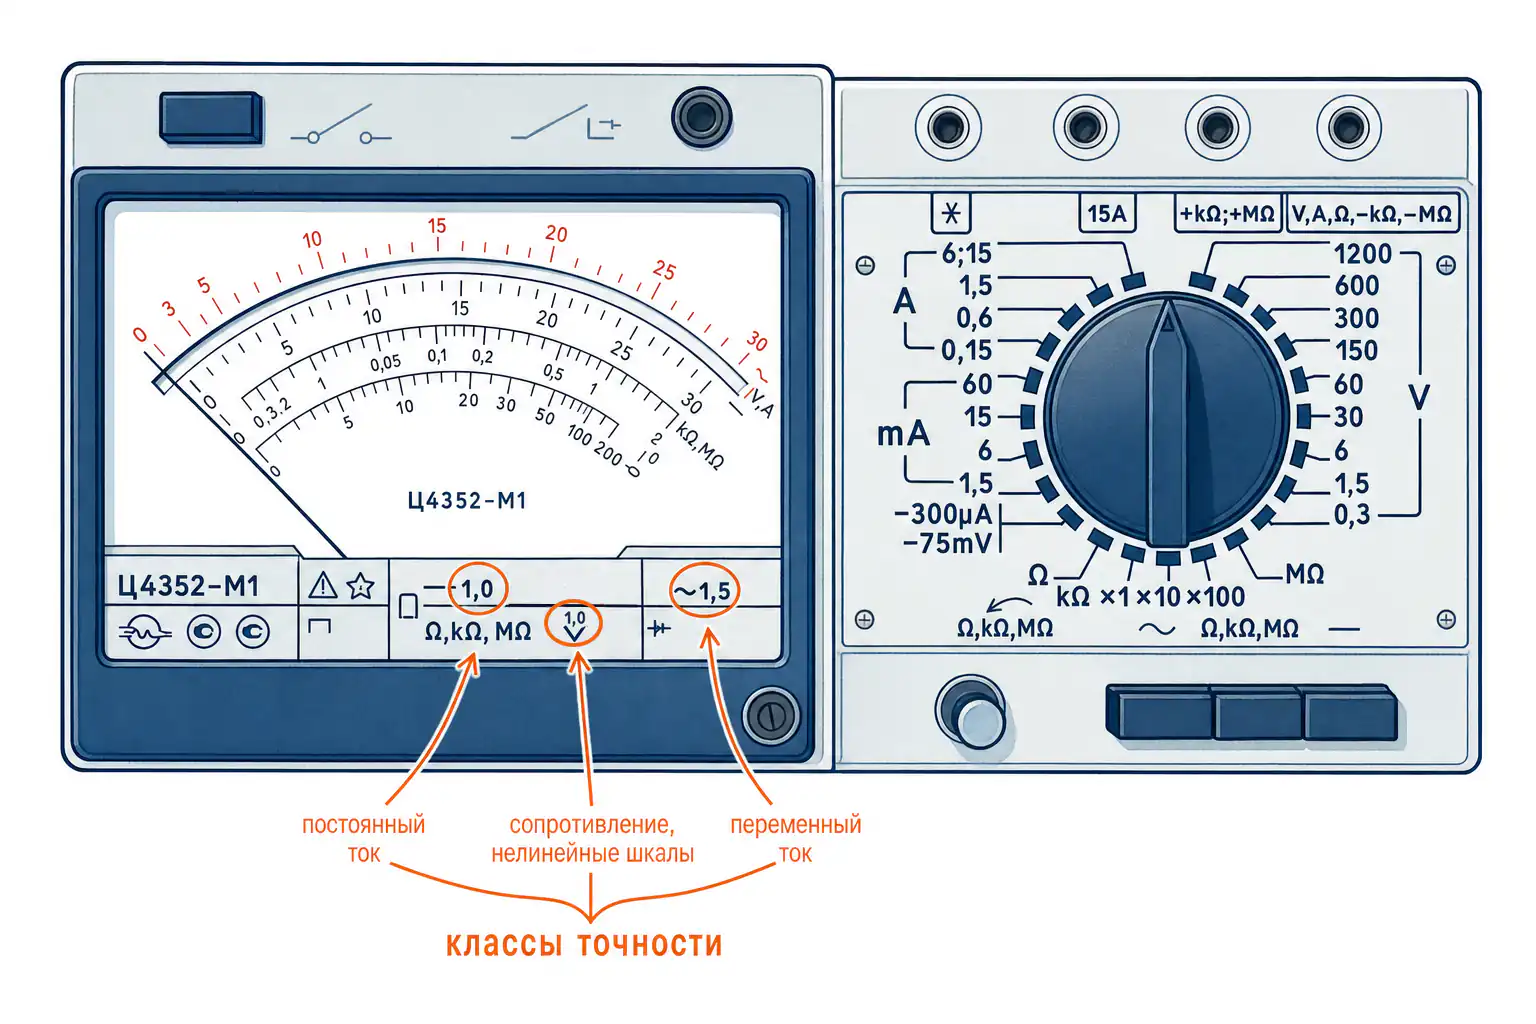
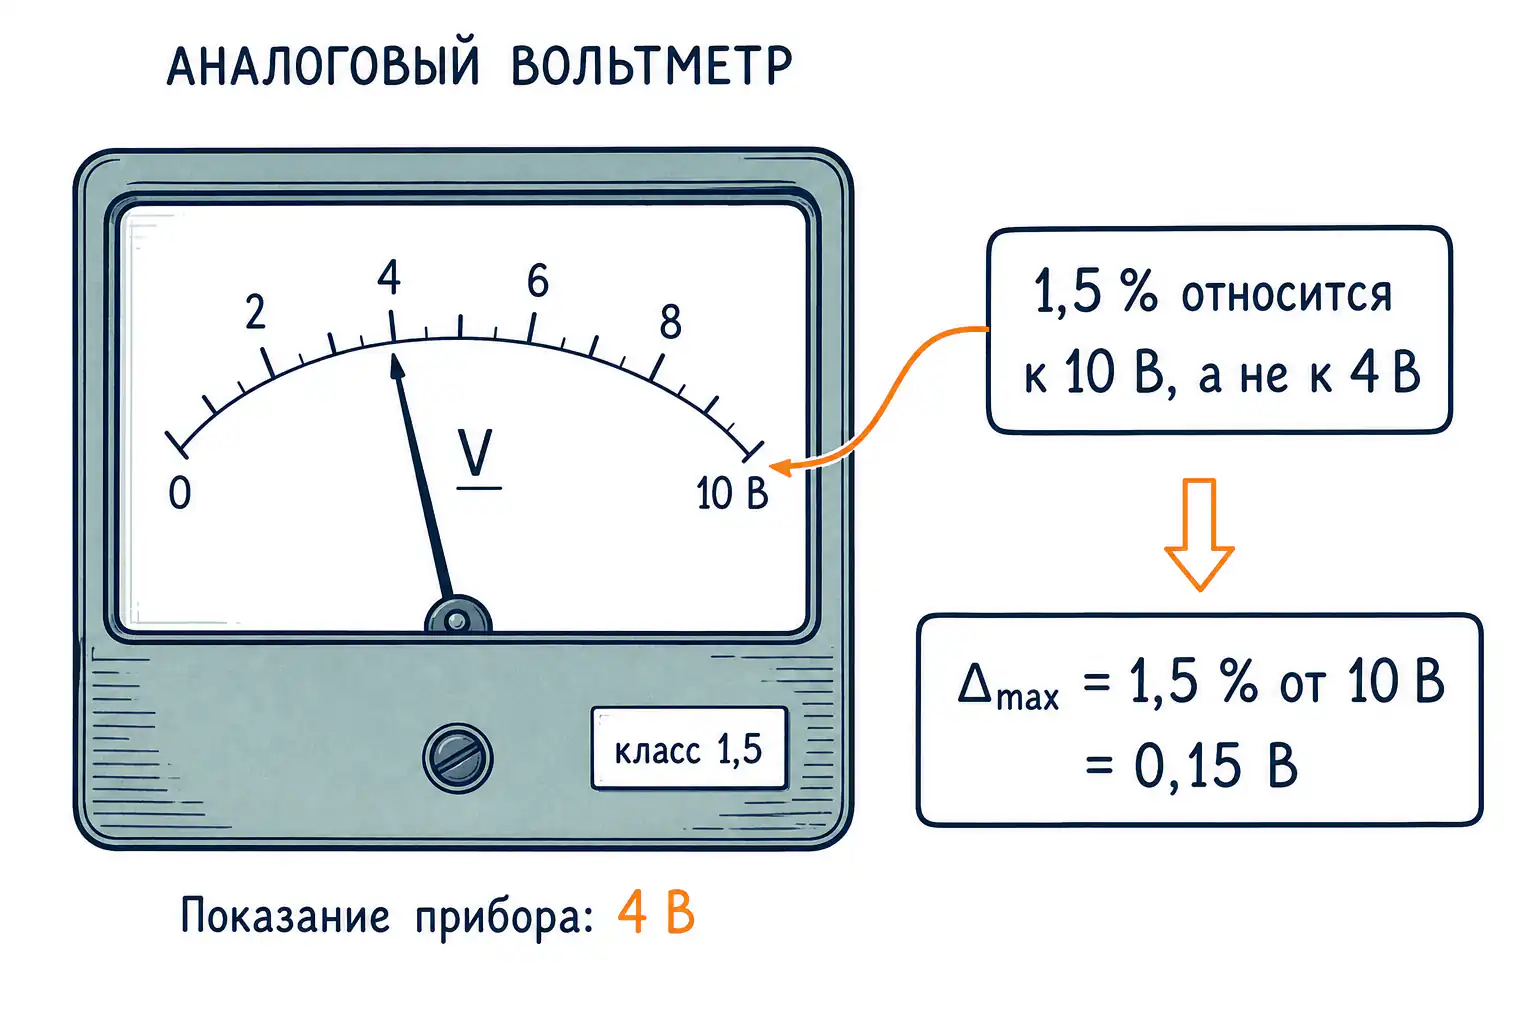
Важное практическое правило: если на аналоговом приборе указан класс точности 1,5 и нормирование выполнено по приведенной погрешности, это означает не 1,5 % от текущего показания, а 1,5 % от нормирующего значения \(X_N\). Поэтому относительная погрешность малых показаний на широком диапазоне может быть существенно больше числа класса.
Если хочется разобрать маркировку классов точности на живых примерах и увидеть, как это применяется к реальным приборам, можно заглянуть в лекцию на сайте: «Метрология на пальцах: Всё, что вы хотели знать о погрешностях, но стеснялись спросить».
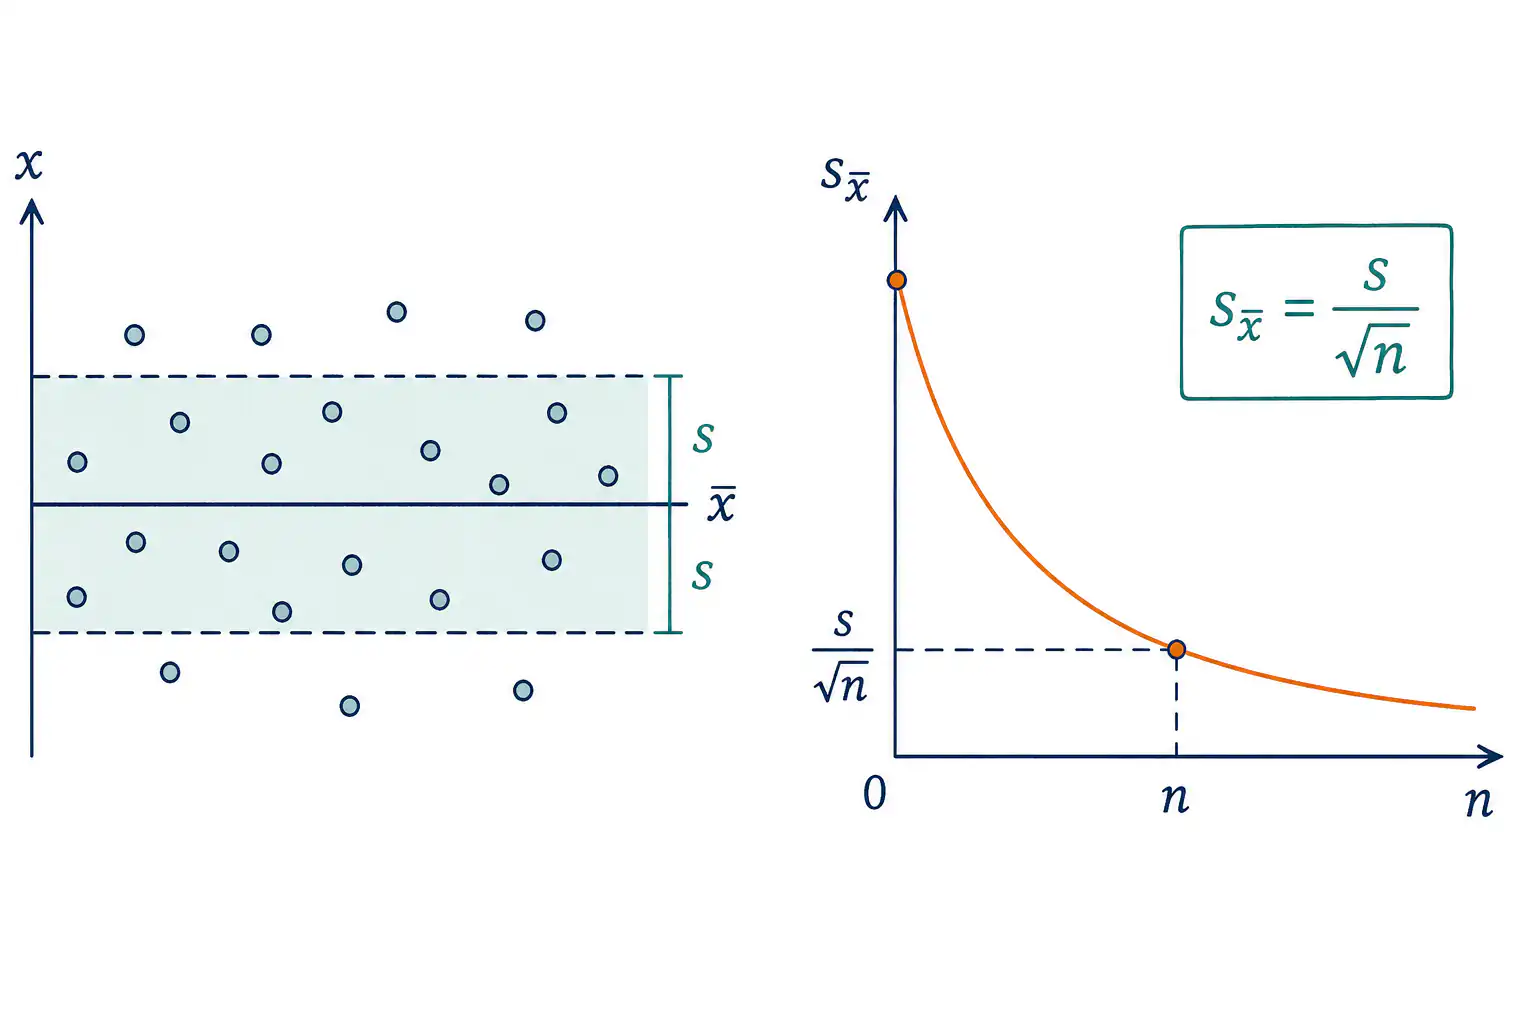
Пусть одна и та же величина \(X\)измерена \(n\) раз, получены независимые результаты наблюдений:
\[ x_1, x_2, \ldots, x_n. \]
Лучшая оценка значения величины при отсутствии заметного тренда и после исключения промахов - среднее арифметическое:
\[ \bar{x} = \frac{1}{n}\sum_{i=1}^{n} x_i, \]
где \(\bar{x}\) - средний результат, \(x_i\) - \(i\)-е наблюдение, \(n\) - число наблюдений.
Разброс единичных наблюдений оценивают экспериментальным СКО:
\[ s = \sqrt{\frac{\sum_{i=1}^{n}(x_i - \bar{x})^2}{n-1}}, \]
где \(s\) - СКО единичного наблюдения. Деление на \(n-1\) используют потому, что \(\bar{x}\) предварительно оценивается по тем же данным.
СКО среднего арифметического:
\[ s_{\bar{x}} = \frac{s}{\sqrt{n}}, \]
где \(s_{\bar{x}}\) характеризует случайную составляющую неопределенности среднего результата. При увеличении числа наблюдений случайный разброс среднего уменьшается пропорционально \(\sqrt{n}\), но систематические эффекты таким усреднением не исчезают.
Доверительные границы случайной составляющей для среднего часто оценивают через коэффициент Стьюдента:
\[ \Delta_{\text{сл}} = t_{p,\nu} s_{\bar{x}}, \]
где \(\Delta_{\text{сл}}\) - доверительная граница случайной составляющей, \(t_{p,\nu}\) - коэффициент Стьюдента для доверительной вероятности \(p\) и числа степеней свободы \(\nu = n - 1\), \(s_{\bar{x}}\) - СКО среднего. Чем меньше число наблюдений, тем больше \(t_{p,\nu}\) при той же доверительной вероятности.
Для прямого измерения результат часто представляют как:
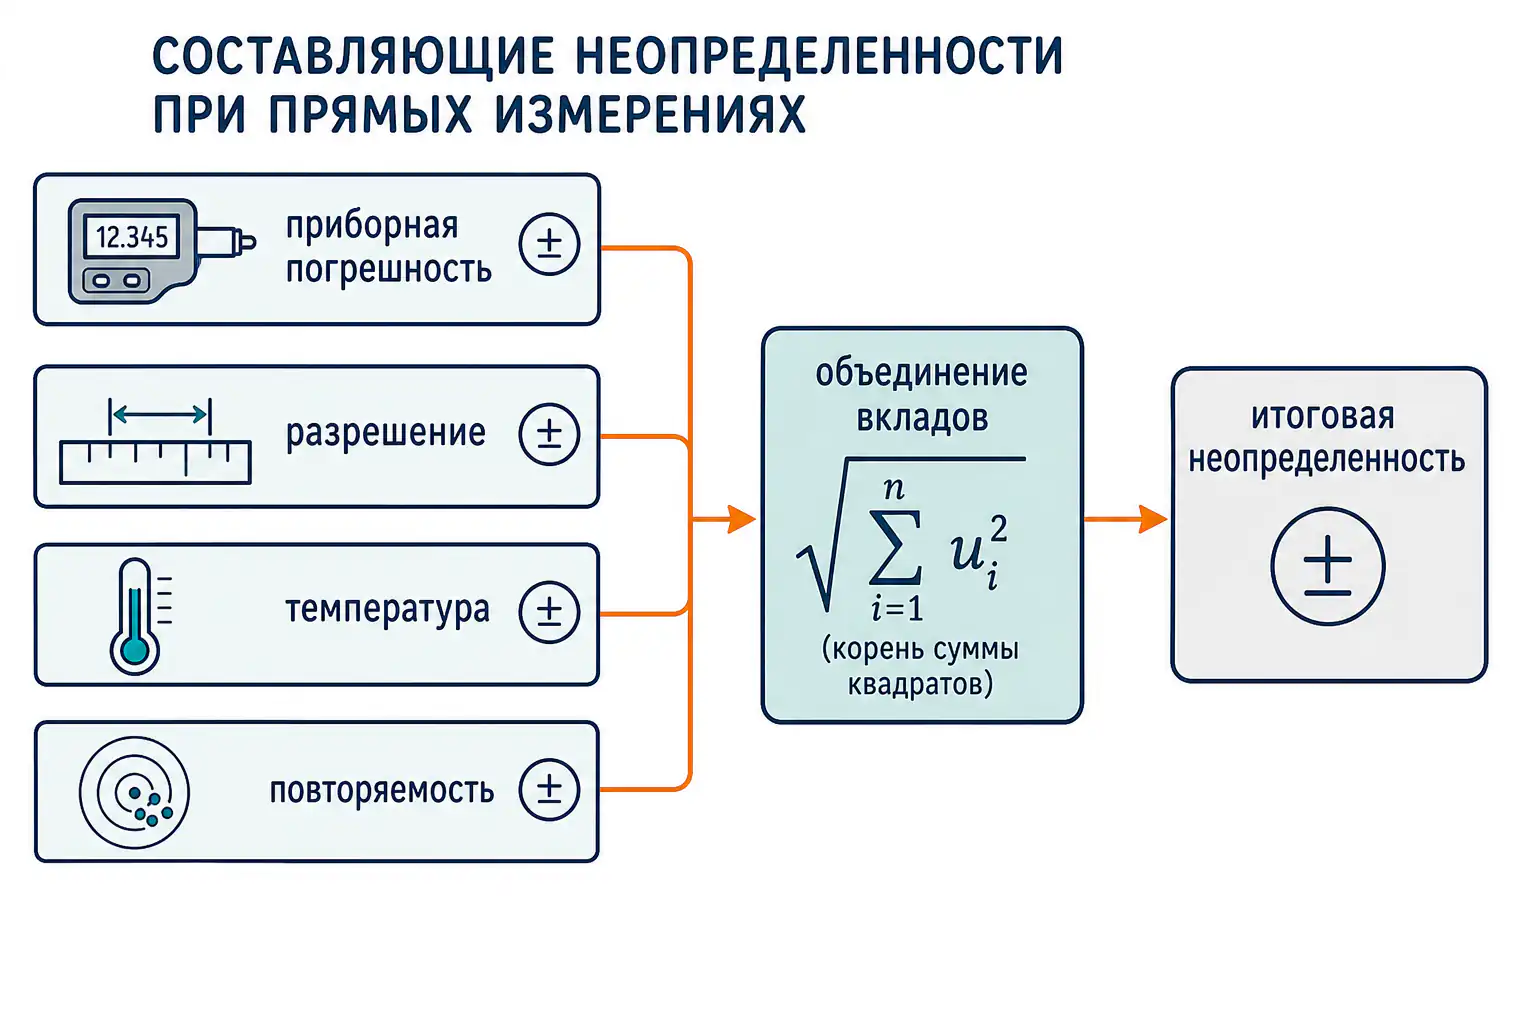
\[ X = x \pm \Delta_{\Sigma}, \]
где \(x\) - измеренное или среднее значение, \(\Delta_{\Sigma}\) - итоговая граница погрешности.
Если есть несколько независимых составляющих абсолютной погрешности, грубая консервативная оценка может быть получена сложением по модулю:
\[ \Delta_{\Sigma} \leq \sum_{j=1}^{m} |\Delta_j|, \]
где \(\Delta_j\) - \(j\)-я составляющая погрешности, \(m\) - число составляющих. Такой способ прост, но часто завышает итоговую оценку.
Если составляющие независимы и рассматриваются как случайные или вероятностно описанные, используют квадратическое суммирование стандартных отклонений или стандартных неопределенностей:
\[ u_c = \sqrt{\sum_{j=1}^{m} u_j^2}, \]
где \(u_c\) - суммарная стандартная неопределенность, \(u_j\) - стандартная неопределенность \(j\)-й составляющей.
Для приборной составляющей по классу точности сначала находят предел допускаемой погрешности \(\Delta_{\max}\), а затем переводят его в стандартную неопределенность. Если известно только, что погрешность находится в интервале от \(-\Delta_{\max}\) до \(+\Delta_{\max}\) и все значения внутри интервала считаются одинаково возможными, принимают равномерное распределение:
\[ u_{\text{пр}} = \frac{\Delta_{\max}}{\sqrt{3}}, \]
где \(u_{\text{пр}}\) - стандартная неопределенность приборной составляющей.
Для разрешения цифрового прибора с ценой младшего разряда \(d\) погрешность округления обычно лежит в пределах \(\pm d/2\). Тогда:
\[ u_{\text{разр}} = \frac{d/2}{\sqrt{3}} = \frac{d}{2\sqrt{3}}, \]
где \(u_{\text{разр}}\) - стандартная неопределенность, связанная с разрешением, \(d\) - шаг индикации.
Косвенным называют измерение, при котором результат \(y\) находят не непосредственно, а по функциональной зависимости:
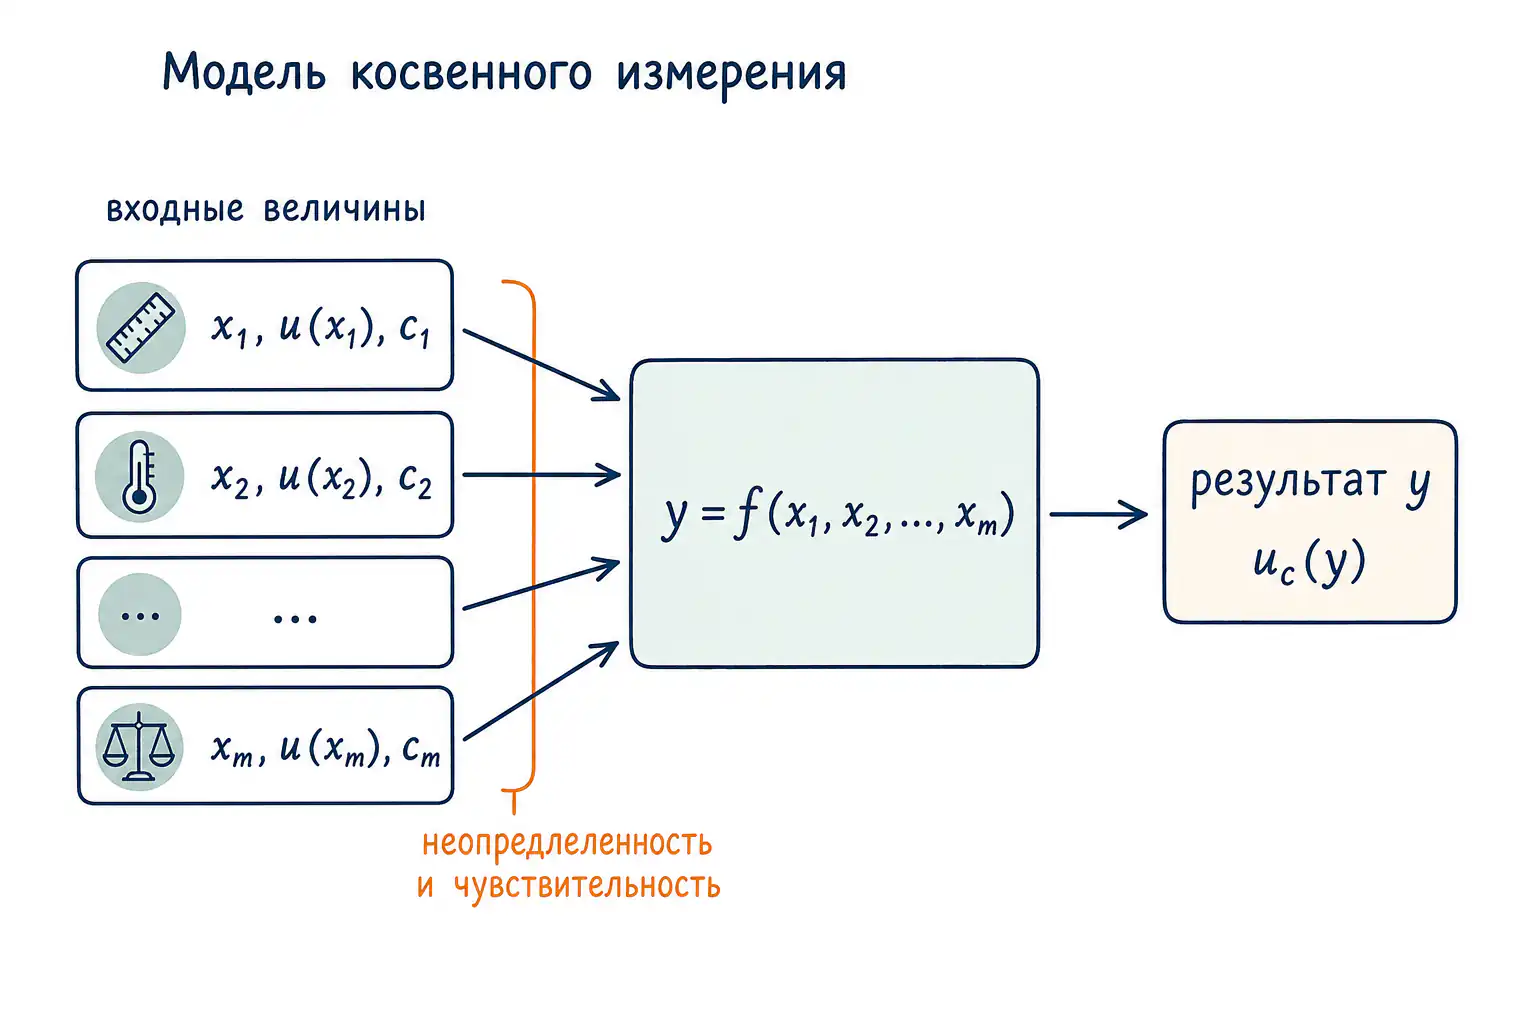
\[ y = f(x_1, x_2, \ldots, x_m), \]
где \(y\) - результат, \(f\) - математическая модель измерения, \(x_1, x_2, \ldots, x_m\) - входные величины.
Если входные величины имеют малые абсолютные погрешности \(\Delta x_i\), предельную оценку абсолютной погрешности результата можно получить по линейному приближению:
\[ |\Delta y| \leq \sum_{i=1}^{m} \left|\frac{\partial f}{\partial x_i}\right| |\Delta x_i|. \]
Здесь \(\frac{\partial f}{\partial x_i}\) - коэффициент влияния входной величины \(x_i\) на результат \(y\). Эта формула дает консервативную оценку при сложении предельных погрешностей по худшему случаю.
В подходе неопределенности используют закон распространения неопределенности. Для независимых входных величин:
\[ u_c(y) = \sqrt{\sum_{i=1}^{m} c_i^2 u^2(x_i)}, \]
где
\[ c_i = \frac{\partial f}{\partial x_i}. \]
Здесь \(u_c(y)\) - суммарная стандартная неопределенность результата, \(c_i\) - коэффициент чувствительности, \(u(x_i)\) - стандартная неопределенность входной оценки \(x_i\).
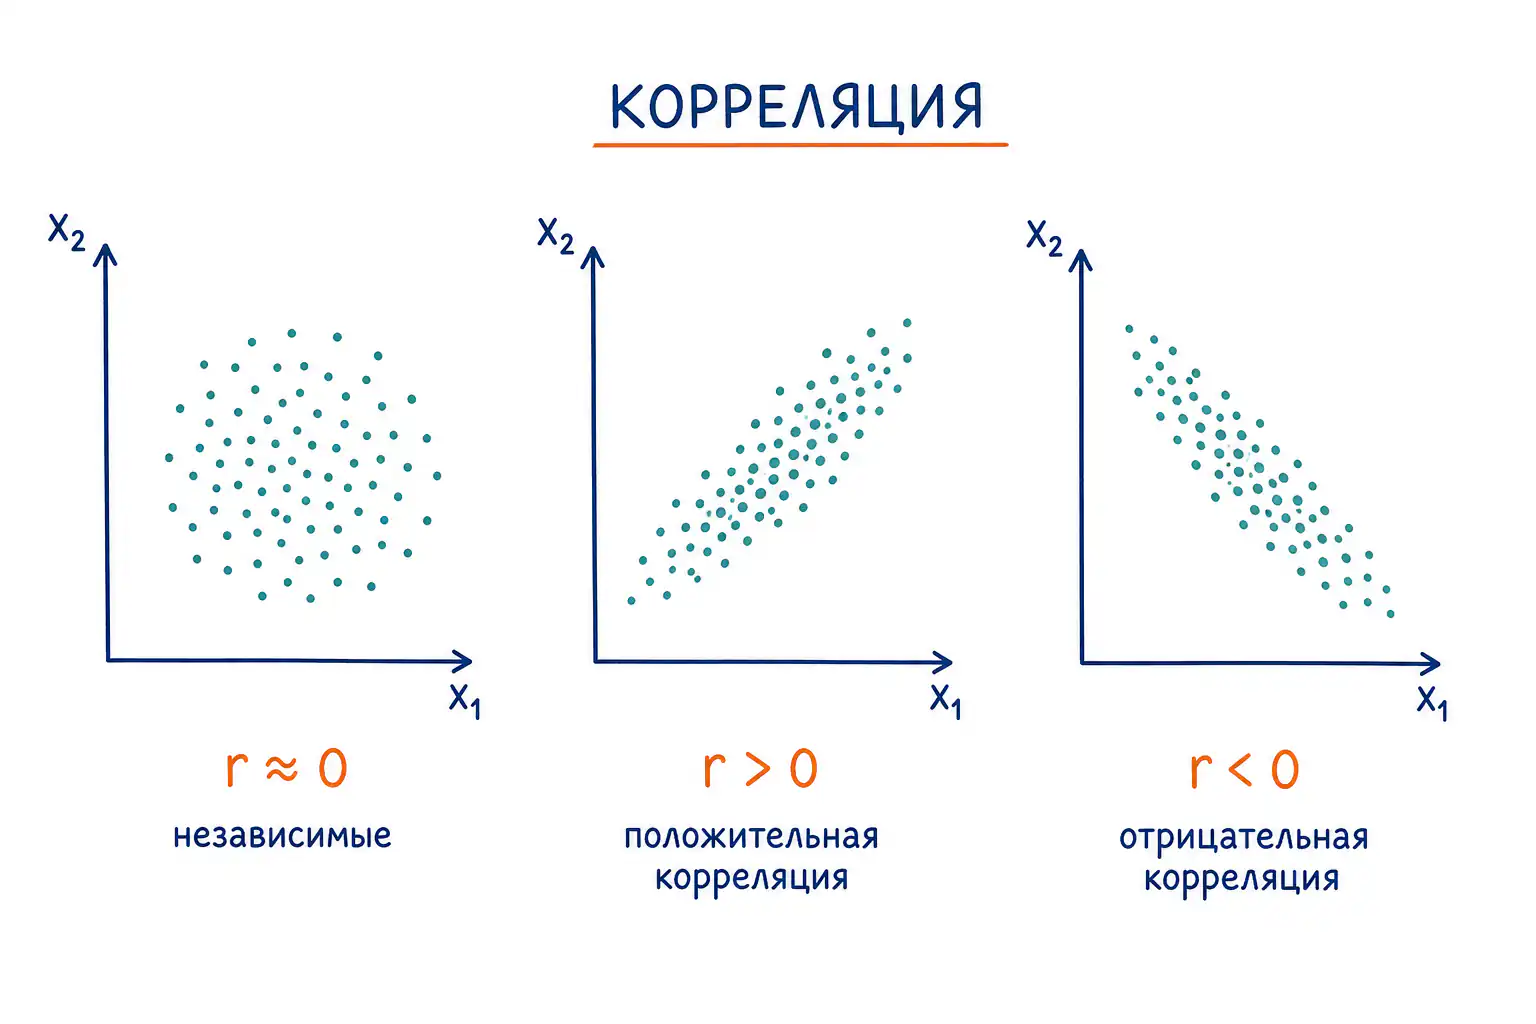
Если входные величины коррелированы, добавляют ковариационные члены:
\[ u_c^2(y) = \sum_{i=1}^{m} c_i^2 u^2(x_i) + 2 \sum_{i=1}^{m-1}\sum_{j=i+1}^{m} c_i c_j r_{ij} u(x_i)u(x_j), \]
где \(r_{ij}\) - коэффициент корреляции между входными оценками \(x_i\) и \(x_j\). Если у входных величин есть общий источник влияния, их нельзя без проверки считать независимыми. Общий эталон, то есть одна и та же мера, калибратор или стандартный образец, через которые результаты привязаны к единице измерения, может вносить общую составляющую неопределенности. Такая же связь возможна из-за одной калибровки, одинаковой температурной поправки или единой методики. Поэтому при расчете нужно либо учесть коэффициент корреляции, либо обосновать, почему им можно пренебречь.
Сумма и разность:
\[ y = x_1 \pm x_2. \]
Для независимых входных величин:
\[ u_c(y) = \sqrt{u^2(x_1) + u^2(x_2)}. \]
Произведение и частное:
\[ y = x_1 x_2, \qquad y = \frac{x_1}{x_2}. \]
Удобно использовать относительные стандартные неопределенности:
\[ \left(\frac{u_c(y)}{|y|}\right)^2 = \left(\frac{u(x_1)}{|x_1|}\right)^2 + \left(\frac{u(x_2)}{|x_2|}\right)^2. \]
Степенная зависимость:
\[ y = A x_1^{\alpha_1} x_2^{\alpha_2}\ldots x_m^{\alpha_m}, \]
где \(A\) - постоянный коэффициент, \(\alpha_i\) - показатели степеней. Тогда для независимых входных величин:
\[ \left(\frac{u_c(y)}{|y|}\right)^2 = \sum_{i=1}^{m} \left(\alpha_i \frac{u(x_i)}{|x_i|}\right)^2. \]
Классификация типа A и типа B относится не к природе погрешности, а к способу оценивания неопределенности.
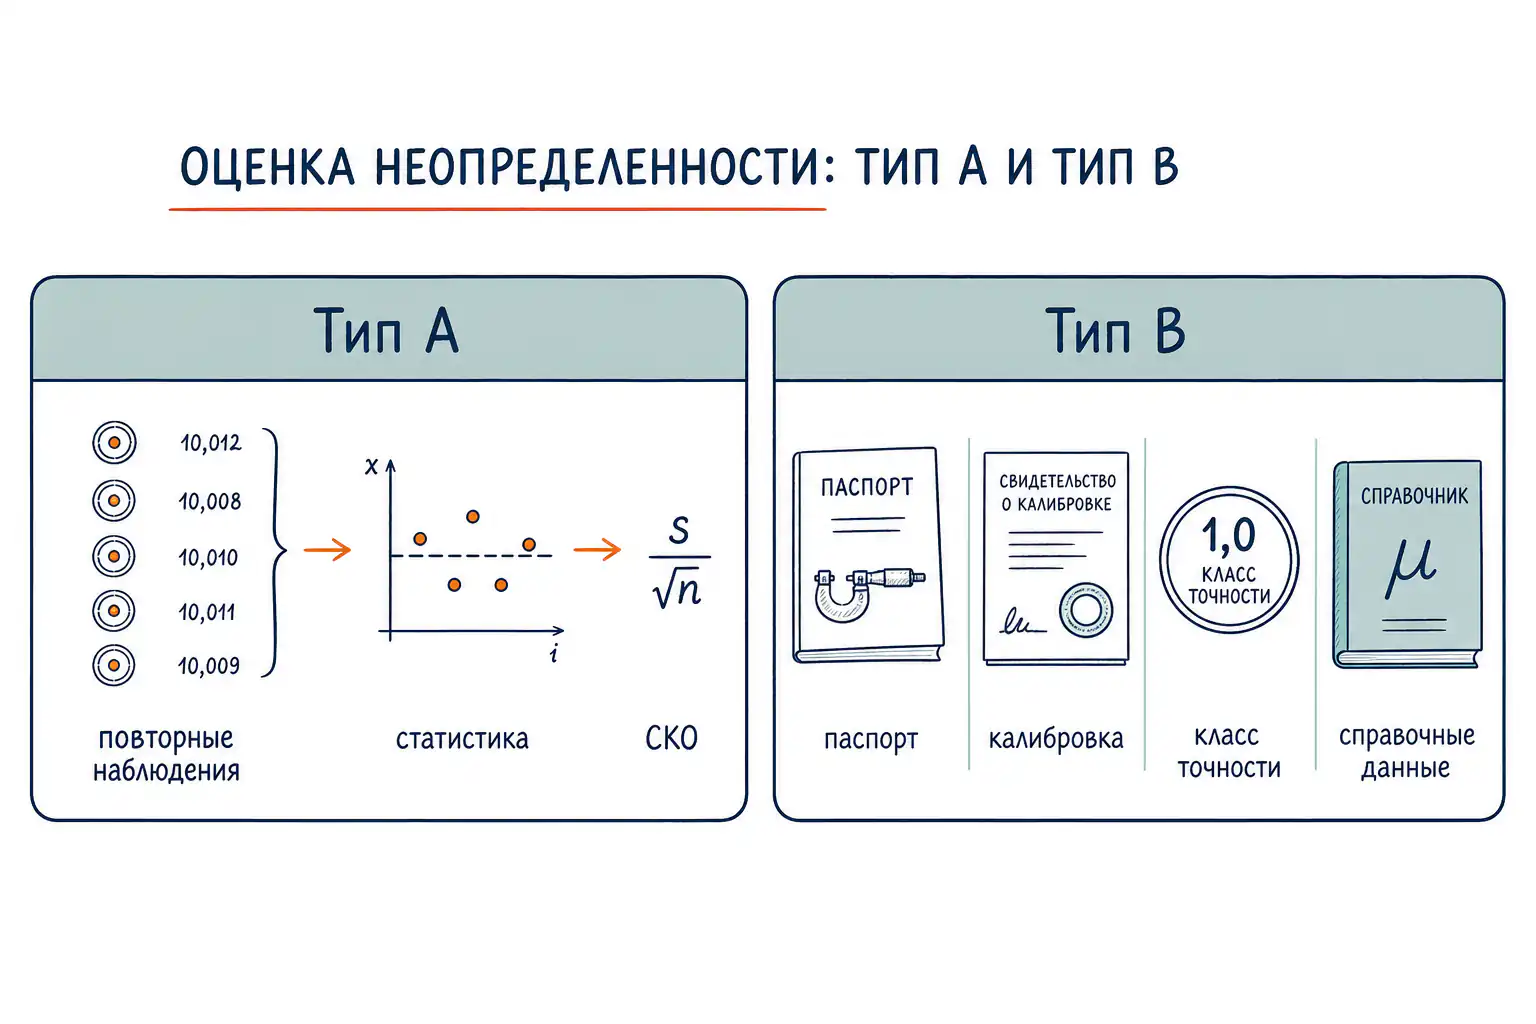
Оценивание типа A выполняют статистическим анализом ряда наблюдений. Для \(n\) независимых повторных наблюдений стандартная неопределенность среднего результата:
\[ u_A(\bar{x}) = s_{\bar{x}} = \frac{s}{\sqrt{n}}, \]
где \(u_A(\bar{x})\) - стандартная неопределенность типа A, \(s\) - СКО единичного наблюдения, \(n\) - число наблюдений.
Оценивание типа B выполняют не по статистике повторных наблюдений, а по другой информации: свидетельствам о калибровке, паспортным данным, классу точности, предыдущим измерениям, справочным данным, опыту, допускам, разрешению прибора, техническим условиям.
Типовые преобразования в стандартную неопределенность:
| Исходная информация | Предполагаемое распределение | Стандартная неопределенность |
|---|---|---|
| Известны границы \(\pm a\), значения внутри интервала равновероятны | Равномерное | \(u = \frac{a}{\sqrt{3}}\) |
| Известны границы \(\pm a\), значения около центра вероятнее | Треугольное | \(u = \frac{a}{\sqrt{6}}\) |
| Указана расширенная неопределенность \(U\) и коэффициент \(k\) | По документу источника | \(u = \frac{U}{k}\) |
| Указан интервал с доверительной вероятностью \(p\) при нормальном распределении | Нормальное | \(u = \frac{a}{k_p}\) |
| Цена младшего разряда цифрового прибора \(d\) | Равномерное в пределах \(\pm d/2\) | \(u = \frac{d}{2\sqrt{3}}\) |
Здесь \(a\) - половина интервала возможных значений, \(d\) - шаг дискретности, \(U\) - расширенная неопределенность, \(k\) или \(k_p\) - коэффициент охвата или квантиль распределения.
Бюджет неопределенности - это систематизированная таблица всех значимых составляющих неопределенности измерения. Он показывает, откуда берется итоговая неопределенность результата, какие входные величины учтены, как каждая составляющая переведена в стандартную неопределенность, как она влияет на результат и какой вклад дает в \(u_c(y)\).
Бюджет нужен для прозрачности и проверяемости расчета. По нему можно увидеть, какая составляющая доминирует, где стоит улучшать методику, нужен ли более точный прибор, достаточно ли повторных наблюдений, корректно ли выбран коэффициент охвата.
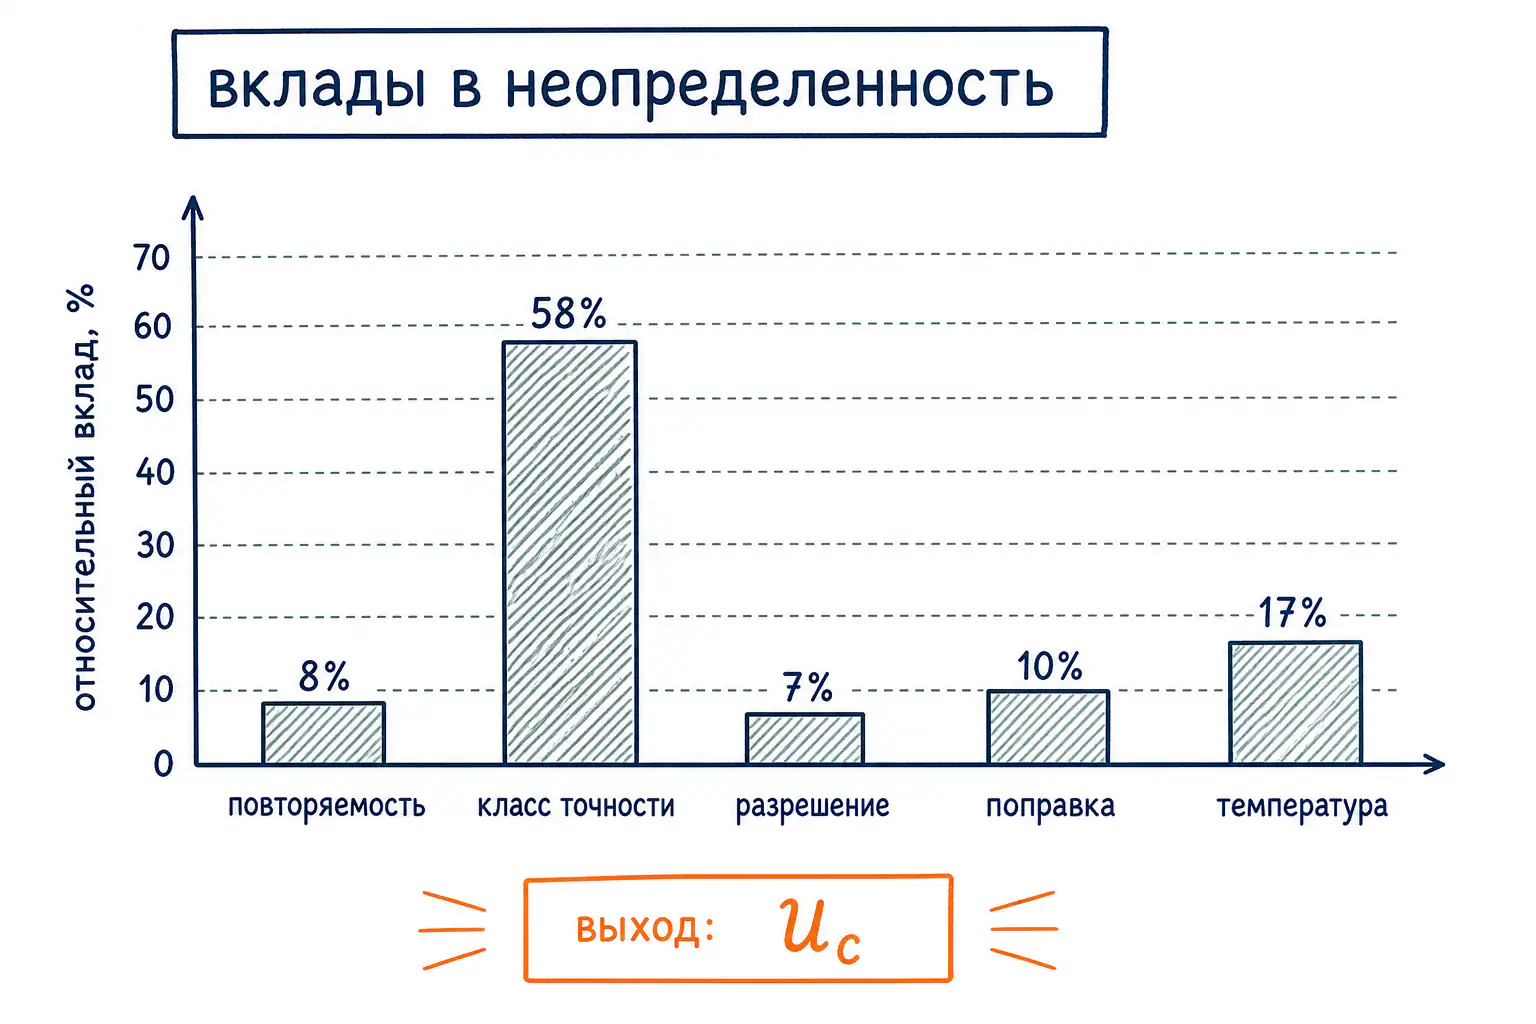
Типовая форма бюджета:
| Показатель | Повторяемость результата | Класс точности прибора | Разрешение индикатора | Поправка из свидетельства | Влияние температуры |
|---|---|---|---|---|---|
| Оценка \(x_i\) | \(\bar{x}\) | \(x\) | \(x\) | \(C\) | \(T\) |
| Предел/данные | \(s\), \(n\) | \(\Delta_{\max}\) | \(\pm d/2\) | \(U\), \(k\) | \(\pm a_T\) |
| Тип | A | B | B | B | B |
| Распределение | Стьюдента/нормальное | Равномерное | Равномерное | По свидетельству | Равномерное |
| Делитель | \(\sqrt{n}\) | \(\sqrt{3}\) | \(\sqrt{3}\) | \(k\) | \(\sqrt{3}\) |
| \(u(x_i)\) | \(s/\sqrt{n}\) | \(\Delta_{\max}/\sqrt{3}\) | \(d/(2\sqrt{3})\) | \(U/k\) | \(a_T/\sqrt{3}\) |
| Коэффициент \(c_i\) | \(1\) | \(1\) | \(1\) | \(\lvert\partial f/\partial C\rvert\) | \(\lvert\partial f/\partial T\rvert\) |
| Вклад \(u_i(y)=\lvert c_i\rvert u(x_i)\) | \(u_A\) | \(u_{\text{пр}}\) | \(u_{\text{разр}}\) | \(\lvert c_C\rvert u(C)\) | \(\lvert c_T\rvert u(T)\) |
После заполнения таблицы суммарную стандартную неопределенность для независимых составляющих считают так:
\[ u_c(y) = \sqrt{\sum_{i=1}^{m} u_i^2(y)} = \sqrt{\sum_{i=1}^{m} c_i^2 u^2(x_i)}. \]
Затем находят расширенную неопределенность:
\[ U = k u_c(y). \]
Результат представляют в виде:
\[ Y = y \pm U, \qquad k = 2, \qquad p \approx 0{,}95. \]
В тексте отчета обязательно указывают, что означает интервал: например, “расширенная неопределенность получена умножением суммарной стандартной неопределенности на коэффициент охвата \(k=2\), что при принятых предположениях соответствует вероятности охвата приблизительно 95 %”.
- Определить форму нормирования класса точности: абсолютная, приведенная, относительная или \(c/d\).
- Найти нормирующее значение \(X_N\) или предел \(X_k\), если они нужны для выбранной формы.
- Рассчитать предел допускаемой абсолютной погрешности \(\Delta_{\max}\).
- При необходимости добавить дополнительные погрешности от влияющих величин.
- Выбрать способ объединения составляющих: предельное сложение по модулю или вероятностное квадратическое суммирование.
- Записать результат с правильным числом значащих цифр.
Для класса точности, заданного приведенной погрешностью:
\[ \Delta_{\max} = \frac{\gamma}{100} X_N. \]
Для класса точности, заданного относительной погрешностью:
\[ \Delta_{\max} = \frac{\delta}{100}|x|. \]
Для класса \(c/d\):
\[ \delta_{\max} = c + d\left(\frac{X_k}{|x|} - 1\right), \]
\[ \Delta_{\max} = \frac{\delta_{\max}}{100}|x|. \]
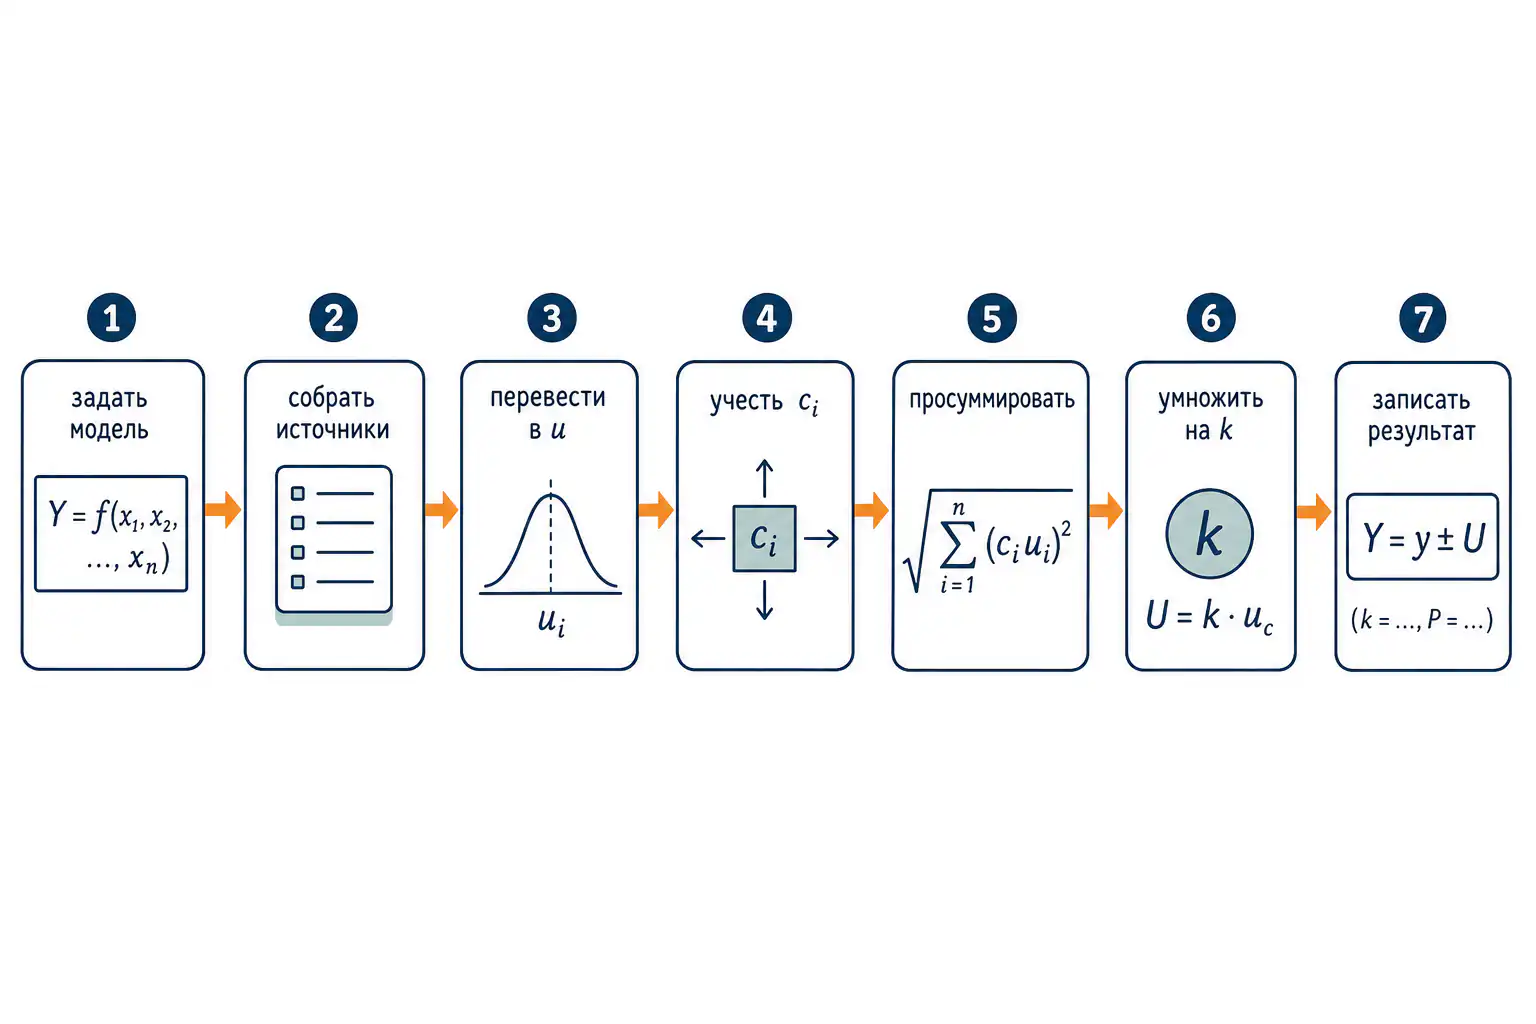
- Сформулировать измеряемую величину \(X\) и результат \(x\) или \(\bar{x}\).
- Если есть повторные наблюдения, рассчитать \(\bar{x}\), \(s\) и \(u_A=s/\sqrt{n}\).
- Перечислить все значимые источники типа B: класс точности, разрешение, калибровка, поправки, условия окружающей среды, методические эффекты.
- Для каждого источника определить границы, распределение и стандартную неопределенность \(u_j\).
- Заполнить бюджет неопределенности.
- Рассчитать \(u_c = \sqrt{\sum u_j^2}\).
- Выбрать \(k\) и рассчитать \(U = k u_c\).
- Записать результат в виде \(X = x \pm U\) с указанием \(k\) и, если возможно, вероятности охвата \(p\).
- Записать модель измерения:
\[ y = f(x_1, x_2, \ldots, x_m). \]
- Найти оценки всех входных величин \(x_i\) и их стандартные неопределенности \(u(x_i)\).
- Вычислить результат \(y\).
- Найти коэффициенты чувствительности:
\[ c_i = \frac{\partial f}{\partial x_i}. \]
- Рассчитать вклады:
\[ u_i(y) = |c_i|u(x_i). \]
- Проверить наличие корреляций. Если входные величины независимы, использовать:
\[ u_c(y) = \sqrt{\sum_{i=1}^{m} u_i^2(y)}. \]
- Если есть корреляции, добавить ковариационные члены.
- Рассчитать расширенную неопределенность \(U = k u_c(y)\) и оформить результат.
Обычно неопределенность или погрешность записывают с одной-двумя значащими цифрами. Две значащие цифры оставляют, если первая значащая цифра равна 1 или 2, либо если округление до одной цифры заметно ухудшает представление результата.
Результат измерения округляют до того же разряда, что и погрешность или расширенная неопределенность. Например:
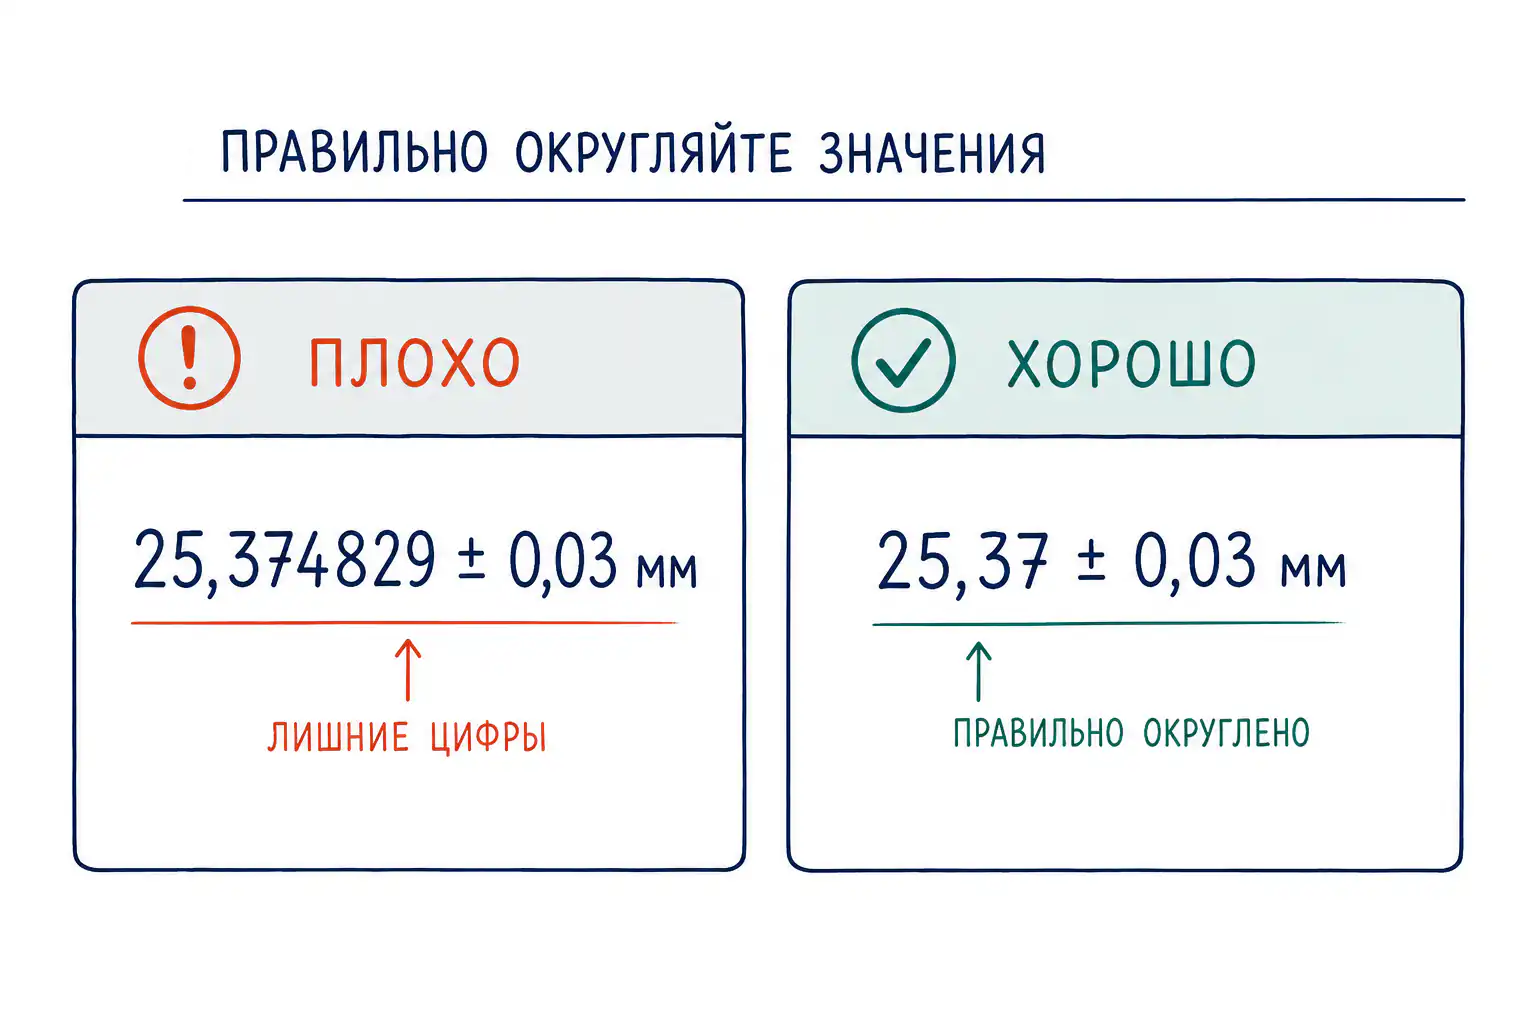
\[ U = 0{,}034\ \text{мм} \rightarrow U = 0{,}03\ \text{мм}, \]
тогда результат:
\[ L = 25{,}37 \pm 0{,}03\ \text{мм}. \]
Не следует записывать:
\[ L = 25{,}374829 \pm 0{,}03\ \text{мм}, \]
потому что лишние десятичные знаки создают ложное впечатление точности.
Вольтметром класса точности 1,5 измеряют напряжение на диапазоне 0-10 В. Нормирование принято по приведенной погрешности, поэтому:
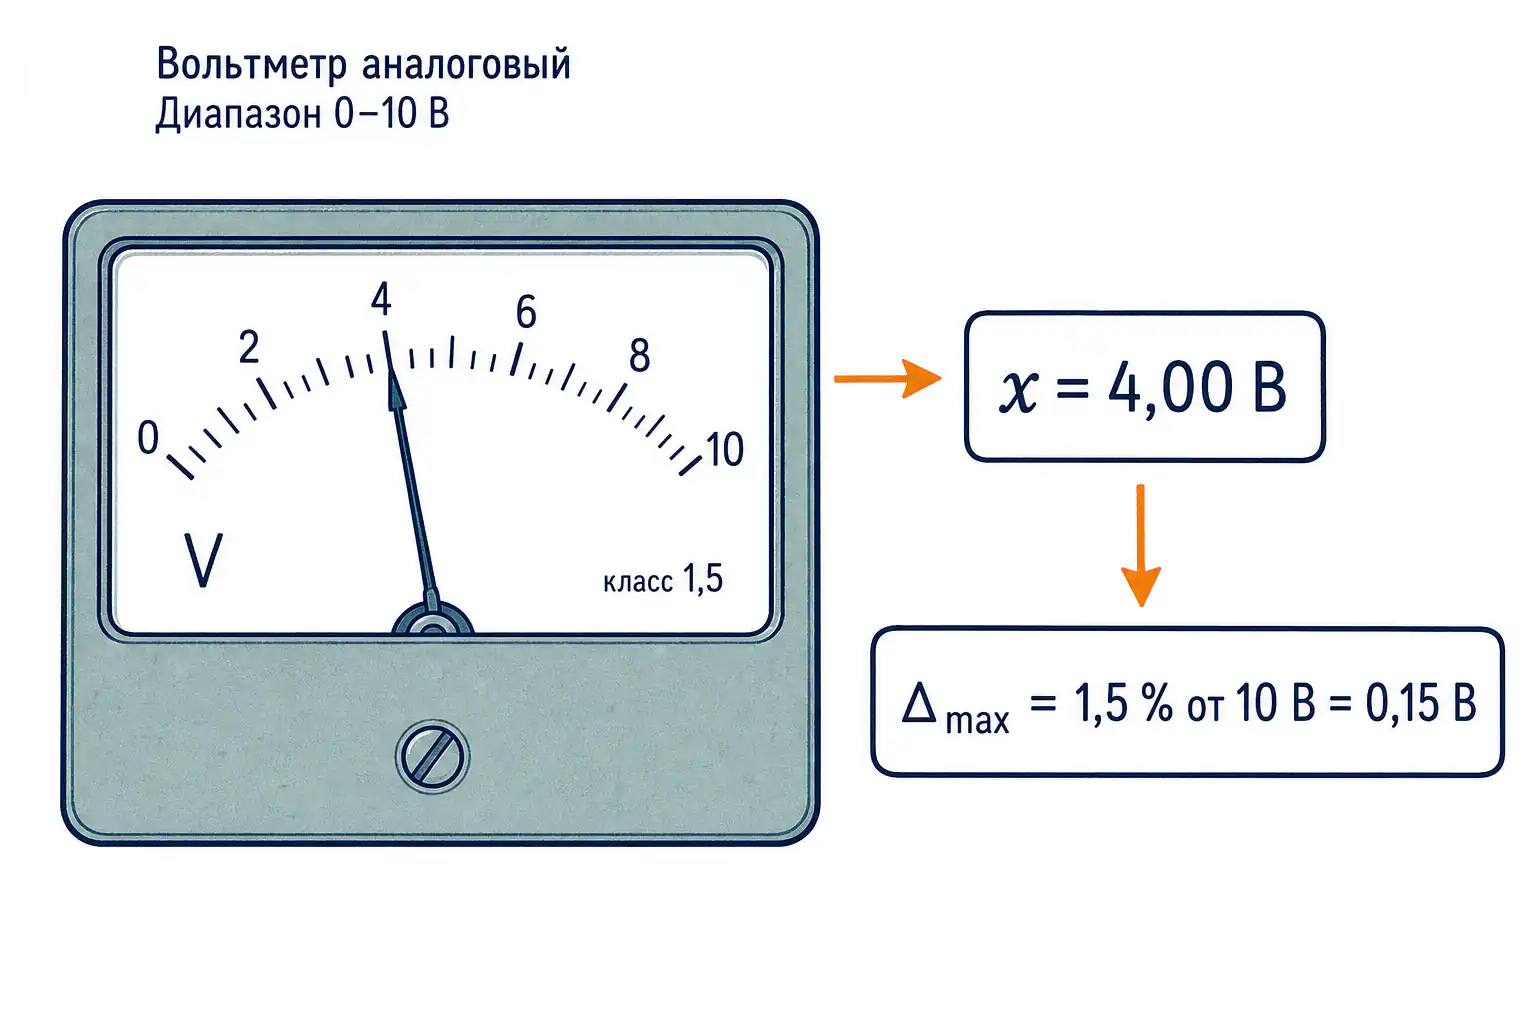
\[ X_N = 10\ \text{В}, \qquad \gamma = 1{,}5. \]
Предел допускаемой абсолютной погрешности:
\[ \Delta_{\max} = \frac{1{,}5}{100}\cdot 10 = 0{,}15\ \text{В}. \]
Если показание равно \(x=4{,}00\) В, то относительный предел погрешности именно этого измерения:
\[ \delta_{\max} \approx \frac{0{,}15}{4{,}00}\cdot 100 = 3{,}75. \]
Если использовать эту приборную составляющую в бюджете неопределенности и принять равномерное распределение в пределах \(\pm 0{,}15\) В, стандартная неопределенность:
\[ u_{\text{пр}} = \frac{0{,}15}{\sqrt{3}} = 0{,}087\ \text{В}. \]
Если других значимых составляющих нет, то:
\[ u_c = 0{,}087\ \text{В}, \qquad U = 2u_c = 0{,}17\ \text{В}. \]
Результат можно записать:
\[ V = 4{,}00 \pm 0{,}17\ \text{В}, \qquad k=2. \]
Этот пример показывает различие между классом точности и относительной погрешностью конкретного измерения: класс 1,5 при приведенной форме дал относительную погрешность 3,75 % на показании 4 В.
- Сначала уточняйте, что именно задано: погрешность, предел допускаемой погрешности, стандартная неопределенность или расширенная неопределенность.
- Не складывайте напрямую величины разной природы: пределы погрешности, стандартные неопределенности и расширенные неопределенности нужно привести к одному виду.
- Для паспортного допуска \(\pm a\) без дополнительной информации обычно используют равномерное распределение и стандартную неопределенность \(a/\sqrt{3}\).
- Для свидетельства о калибровке всегда проверяйте, указан ли коэффициент охвата \(k\). Если дано \(U\) и \(k\), стандартная неопределенность равна \(U/k\).
- Учитывайте разрешение прибора отдельно, если оно не включено в заявленную метрологическую характеристику или если методика требует учитывать его явно.
- Повторные измерения уменьшают случайную составляющую среднего, но не устраняют систематические смещения, ошибочные поправки и неверную модель.
- При косвенных измерениях главную роль часто играют коэффициенты чувствительности \(c_i\): малая неопределенность входной величины может дать большой вклад, если результат сильно зависит от этой величины.
- Бюджет неопределенности должен быть воспроизводимым: другой специалист по таблице должен понять, откуда взята каждая составляющая и как получен итог.
- ГОСТ 8.401-80. Государственная система обеспечения единства измерений. Классы точности средств измерений. Общие требования.
- ГОСТ 34100.3-2017 / ISO/IEC Guide 98-3:2008. Неопределенность измерения. Часть 3. Руководство по выражению неопределенности измерения.
- JCGM 100:2008. Evaluation of measurement data - Guide to the expression of uncertainty in measurement.
- РМГ 43-2001. Государственная система обеспечения единства измерений. Применение “Руководства по выражению неопределенности измерений”.
- Г. А. Новиков. Основы метрологии, разделы по погрешностям измерений и обработке результатов наблюдений.